DFRobot Gravitation: 10DOF IMU-sensor för rörelse, riktningsändringar och höjdändring (I2C / UART, Plug & Play)
Beskrivning
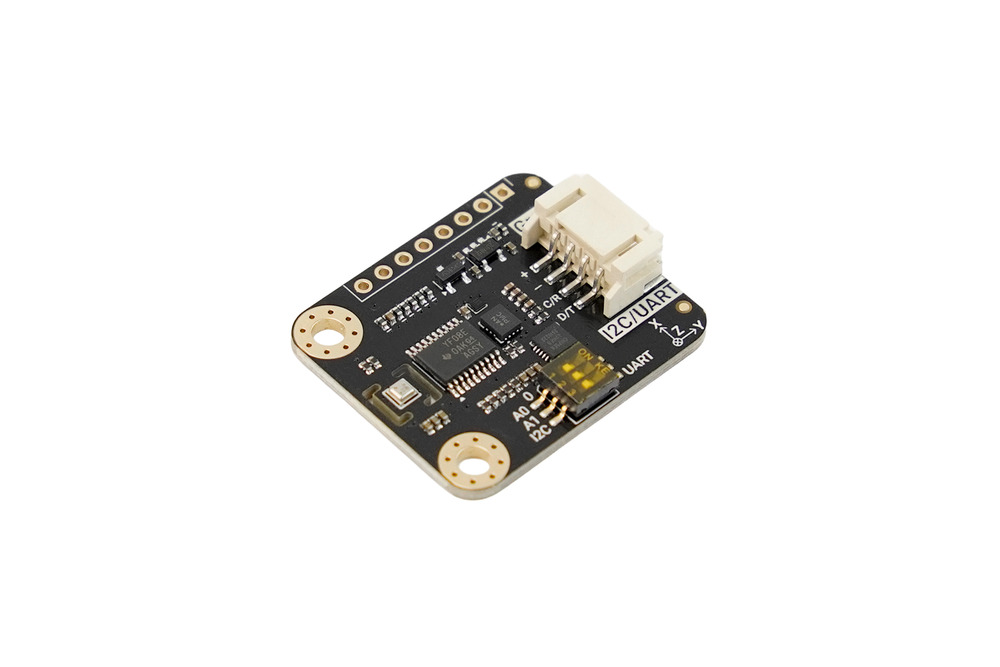
Gravity BMI323+BMM350+BMP581 10DOF IMU Sensor kombinerar tre Bosch-sensorer för att leverera 3-axlig acceleration, 3-axlig vinkelhastighet, 3-axligt magnetfält och barometrisk tryckdata. Den hjälper till att bedöma rörelse, riktning och höjdändringar baserade på tryck för navigering av inomhusrobotar, övervakning av golv- eller ramförändringar, bärbar höjdloggning och utveckling av multisensoralgoritmer. Med en ombord MCU stöder den I2C/UART-kommunikation, är kompatibel med 3,3-5 V-system och har ett integrerat bibliotek för smidig integration med Gravity GUI, vilket underlättar användningen av tre sensorer samtidigt. Perfekt för snabb prototyping med Arduino, Raspberry Pi och ESP32.
Den här Gravity-versionen är perfekt för snabb anslutning och första översikt av data innan kodning, och den använder ett enda DFRobot-bibliotek. För kompakt, strömsnål integration och direkt åtkomst till BMI323-gränssnittet rekommenderas istället Fermion 10DOF-versionen.
6400 Hz BMI323 rörelsesensor med hårdvaruhändelser: BMI323 ger 16-bitars data för acceleration och vinkelhastighet med justerbara intervall och utmatningsfrekvenser upp till 6400 Hz. Den upptäcker vanliga rörelsehändelser som steg, tryck, lutningar och fria fall, vilket kompletterar rådata från 6 axlar för förbättrad rörelseanalys.
BMM350 magnetiska data för riktningsmedvetna algoritmer: BMM350 ger 3-axliga magnetfältdata som är viktiga för exakta riktnings- och orienteringsalgoritmer. Dess räckvidd och upplösning gör den lämplig för kalibrerade magnetfältmätningar.
BMP581 Högupplöst Tryck- och Höjdförändringsdata: BMP581 mäter tryck med hög upplösning och ger data som är avgörande för analys av vertikala rörelser, särskilt vid golv-, ramp- och höjdövervakning.
Gravity-integration gör BMI323, BMM350 och BMP581 enklare att använda: Med ett enhetligt bibliotek, I2C/UART-anslutning och ett användarvänligt GUI kan utvecklare enkelt koppla och utvärdera rörelse-, magnet- och tryckdata i olika applikationer.
Egenskaper
| varumärke | DFRobot |
| Modell | SKU: SEN0696 |

Levereras inom 5 till 7 dagar
 DFRobot Gravitation: 10DOF IMU-sensor för rörelse, riktningsändringar och höjdändring (I2C / UART, Plug & Play) Levereras inom 5 till 7 dagar € 37,50
Kundfrågor
Recensioner
- Nedsatt I lager -49 % DFRobot Gravity: LED-knapp - gul-orange € 4,55 € 2,30 Visa produkt
- Nedsatt 10 pieces I lager -50 % DFRobot Gravity: Digital sensorkabel för Arduino - 50 cm (10-pack) € 9,80 € 4,90 Visa produkt
- Nedsatt 10 pieces I lager -50 % DFRobot Gravity: 4Pin I2C/UART sensorkabel för Arduino - 50cm (10-pack) € 9,80 € 4,90 Visa produkt
- Nedsatt I lager -50 % DFRobot Micro:Mate - en Mini & Thin Expansion Board för micro:bit (Gravity-kompatibel) € 8,90 € 4,45 Visa produkt
- Nedsatt I lager -50 % DFRobot Lipo laddare-MicroUSB € 8,90 € 4,45 Visa produkt
- Nedsatt I lager -50 % DFRobot Gravity: I2C Digital Wattmeter € 10,40 € 5,20 Visa produkt
- Nedsatt 10 pieces I lager -50 % DFRobot Gravity: Analog sensorkabel för Arduino - 50 cm (10-pack) € 9,80 € 4,90 Visa produkt
- Nedsatt I lager -50 % DFRobot Fermion: 2,0" 320x240 IPS TFT LCD-skärm med MicroSD-kort (Breakout) € 27,- € 13,50 Visa produkt
- Nedsatt I lager -50 % DFRobot Gravity: I2C LCD1602 Arduino LCD-skärmmodul (grå) € 14,95 € 7,50 Visa produkt
- Nedsatt I lager -50 % DFRobot Gravity: UART & I2C NFC-modul € 45,05 € 22,55 Visa produkt
- Nedsatt I lager -50 % DFRobot ABS Transparent Fodral för Arduino UNO R3 (LEGO-kompatibel) € 5,90 € 2,95 Visa produkt
- Handla I lager -74 % DFRobot SATA-strömkabel för LattePanda Sigma (PH2.0 4-pins till SATA 15-pins, 40 cm) € 2,30 € 0,60 Visa produkt
- Nedsatt I lager -50 % DFRobot Gravity: Digital tryckknapp (grön) € 2,80 € 1,40 Visa produkt
- Nedsatt I lager -50 % DFRobot Gravity: IO Shield för FireBeetle 2 (ESP32-E/M0) € 7,40 € 3,70 Visa produkt
- Nedsatt I lager -50 % DFRobot Kroktestklämma (10-pack) € 14,50 € 7,25 Visa produkt
Nyligen besökta artiklar